Въведение
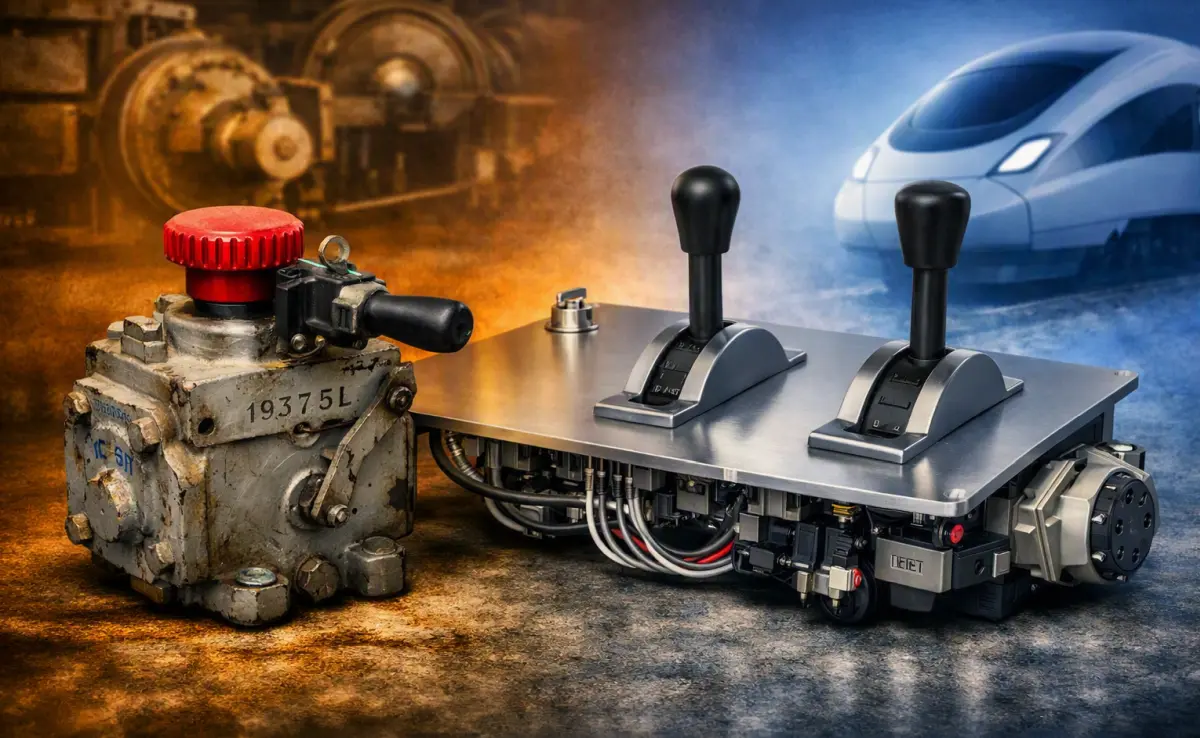
В продължение на повече от век пневматичното управление на влаковите спирачки разчита на прякото механично и пневматично въздействие върху Главния спирачен тръбопровод (ГСТ). Символ на тази ера е класическият кран-машинист Knorr D2 (и неговите модификации), превърнал се в стандарт за надеждност.
С навлизането на съвременните мотрисни състави (EMU/DMU като Škoda RegioPanter, Alstom Coradia Stream, Siemens Desiro и др.), концепцията за управление на спирачния процес претърпя генерална промяна. Прякото пневматично управление от кабината бе заменено от микропроцесорно базирани системи за управление (EBCU - Electronic Brake Control Unit), работещи по принципа Brake-by-Wire.
Тази статия разглежда съпоставителен анализ между класическите аналогови кран-машинисти и съвременните спирачни контролери, техните инженерни принципи, физика на процесите и системи за сигурност.
1. Конструктивни и функционални разлики
Основната разлика между двата подхода се състои в начина, по който управляващият сигнал от кабината достига до изпълнителните органи (спирачните цилиндри) на превозното средство.
| Параметър / Характеристика | Класически кран-машинист (напр. Knorr D2) | Съвременен спирачен контролер (EBCU + ЕП табло) |
|---|---|---|
| Принцип на управление | Пряко пневматично / механично въздействие | Електронно по кабел / влакова шина (Brake-by-Wire) |
| Местоположение на пневматиката | В кабината – въздухът от ГСТ преминава директно през пулта | В кабината има само електрически лост. Пневматичният модул е в технически шкаф |
| Регулиращ елемент | Механична пружина, гърбичен механизъм и бутало | Електропневматични пропорционални соленоиди и ПИД-регулатор |
| Обхват на управление | Управлява единствено налягането в ГСТ (5 bar) | Управлява интегрирано EDB (тягата), EP пневматиката и Mg спирачките |
| Компенсация на течове | Механично чрез уравнително бутало в крана | Електронен сензор мери ГСТ и подава импулси към EP соленоиди |
| Диагностика и самотест | Ръчна проверка чрез обход и манометри | Автоматизиран електронен самотест (Automated Brake Test) с протокол |
2. Класическият кран-машинист Knorr D2: Архитектура и физика
Класическият кран Knorr D2 е аналогов пневматичен регулатор с механична обратна връзка. Неговата основна задача е да поддържа и променя налягането в Главния спирачен тръбопровод (ГСТ) в диапазона от 0 bar (екстрено спиране) до 5.0 bar (поездчно/отпрено положение).
Принципна схема на аналоговото управление (Knorr D2)
[Ръкохватка в кабината] | v (Механична гърбица / Пружина) [Уравнително бутало] <–– (Обратна връзка по налягане) —–+ | | +—————————————————–+ | v [Клапан за захранване / Изпускане] | v [Уравнителен резервоар (УР)] —————————––+ | v (Управленско налягане) [Релеен клапан за висок дебит] | v [Главен спирачен тръбопровод (ГСТ - 5.0 bar)]
Стъпки на работа при Knorr D2:
- Поездчно положение (5.0 bar): Механичната пружина е свита до степен, която задейства клапана да поддържа 5.0 bar в Уравнителния резервоар (УР). Релейният клапан следва това налягане и захранва ГСТ от Главния въздушен резервоар (ГВР, 8–10 bar).
- Спирачно положение (напр. Степен 1 -> спад с 0.4 bar): Машинистът премества лоста, свиването на пружината намалява, изпуска се част от въздуха от УР до 4.6 bar. Уравнителното бутало се премества, отваряйки изпускателния вентил на ГСТ, докато налягането в ГСТ не се изравни с това в УР (4.6 bar).
- Автоматична компенсация: Ако в ГСТ има малък теч, налягането под буталото пада, пружината отгоре го натиска надолу и отваря повторно захранването от ГВР, за да възстанови зададените 4.6 bar.
3. Съвременният подход: Brake-by-Wire и Електропневматичен контролер
При новите мотрисни влакове прякото преминаване на въздушни тръби през пулта на машиниста е напълно премахнато.
Пултът съдържа единствено главен спирачен контролер (Master Controller) с електрически енкодери или потенциометри. Сигналът се предава като цифров или аналогов ток (напр. 4–20 mA, CAN bus, WTB/Ethernet) към микропроцесорния блок EBCU (Electronic Brake Control Unit).
Блокова схема на съвременен спирачен контролер
[Ръкохватка в кабината] (Електрически сигнал 0–10V / CAN) | v +–––––––––––––––––––––––––––––+ | EBCU (Централен микропроцесорен спирачен блок) | | - Изчислява необходимото спирачно усилие F_общо | | - Извършва Brake Blending (Управление на EDB и EP) | | - Отчита товара (въздушно окачване) и скоростта | +————————+———————————+ | +—————+—————+ | | v v +————————+ +–––––––––––––+ | ЕП Табло | | Тягов Инвертор / Мотор | | (Brake Pipe Controller)| | (Електродинамична - EDB) | | - EP Пълнещ соленоид | +–––––––––––––+ | - EP Изпускащ соленоид| | - Електронен сензор p_ГСТ | | - Релеен клапан | +———–+————+ | v [Главен спирачен тръбопровод (ГСТ)]
Архитектура на управление на ГСТ:
Вместо физическа пружина, управляващото налягане в релейния клапан се създава от две бързодействащи електропневматични вентила (соленоиди):
- Соленоид “Пълнене” (Inlet Valve): Импулсно вкарва въздух в управляващата камера при команда за разхлабване/повишаване на налягането.
- Соленоид “Изпускане” (Outlet Valve): Импулсно изпуска въздух от управляващата камера при команда за спиране.
- Електронен сензор за налягане: Непрекъснато следи реалното налягане в ГСТ и изпраща данни към EBCU, формирайки затворен ПИД контролен контур.
4. Смесено спиране (Brake Blending) и Интеграция
Едно от най-големите предимства на съвременните електронни контролери е способността им да управляват няколко вида спирачки едновременно – нещо, което аналоговият кран D2 не може да прави.
При задействане на спирачния лост, EBCU изчислява общото необходимо спирачно усилие:
F_общо = F_EDB + F_EP + F_Mg
Принцип на Blending алгоритъма:
- Приоритет на EDB (Електродинамична спирачка): За да се избегне износването на накладките и дисковете, EBCU първо подава команда към тяговия инвертор да премине в генераторен режим.
- Допълване с EP (Електропневматична спирачка): Ако EDB не може да осигури 100% от исканото забавяне (напр. поради висока скорост, ограничение по ток в контактната мрежа или ниска скорост под 10 km/h), EBCU изчислява разликата ΔF = F_общо − F_EDB и подава съответното налягане директно към спирачните цилиндри на вагоните през EP клапаните.
- ГСТ остава под налягане (5.0 bar): За разлика от локомотив със спирачка D2, при съвременните мотриси ГСТ не се изпуска при служебно спиране, ако EDB и прякото EP управление функционират нормално. Това осигурява изключително бързо пълнене и бързо спиране.
5. Сигурност и аварийни режими: “Safety Loop”
Логичен въпрос в жп инженерството е: „Какво се случва при пълен срив на електрониката, захранването или софтуера?“
За задоволяване на най-високите изисквания за безопасност (SIL4 - Safety Integrity Level 4), съвременните мотриси запазват пневматичен резервен контур, наречен Safety Loop (Авариен контур).
Начин на работа на Safety Loop:
- През целия състав преминава последователно свързана електрическа верига (Safety Loop).
- В тази верига са включени:
- Позиция “Emergency” (Екстрено спиране) на лоста на машиниста;
- Аварийни бутони (“гъби”) в кабината и салона;
- Системи за сигурност (ETCS / PZB / SIFA / Педал за бдителност);
- Датчици за скъсване на влака.
- Веригата захранва вентил за аварийна спирачка с отрицателна логика (деенергизиран = отворен).
- При отпадане на напрежението във веригата (прекъсване), вентилът механично се отваря и изпуска ГСТ директно към атмосферата с голямо сечение.
- Падането на налягането в ГСТ под 3.5 bar задейства класическите чисти пневматични разпределители (Distributor Valves) на всеки вагон, осигурявайки спиране без каквото и да е участие на компютри и електроника.
6. Заключение
Преходът от аналогови кран-машинисти като Knorr D2 към съвременни електронни спирачни контролери (EBCU) маркира скока от механична автоматизация към интелигентно дигитално управление.
Докато Knorr D2 остава шедьовър на класическата механика на флуидите, съвременните системи осигуряват несравнимо по-висока енергийна ефективност (чрез рекуперация), по-малък разход на материали, координирано предпазване от блокиране на колелата (WSP) и висока точност на спирачния път, като същевременно запазват безопасността чрез пневматично дублиране (Safety Loop).